Actualización de firmware para D1
Corriente de impulso del motor (I²T)(ahora disponible como descarga gratuita)
- El D1 proporciona una corriente de refuerzo durante
un máximo de 2 s para conseguir aceleraciones potentes y
dinámicas
- La corriente de refuerzo se muestra en un claro gráfico de barras con un valor porcentual
- Ayuda con la puesta en marcha mostrando la disponibilidad de energía en todo el ciclo de movimiento
Los parámetros PROFINET/PROFIdrive se pueden escribir y leer (actualización del firmware D1: disponible (12/25)
- Añadir más opciones a la funcionalidad PN/PD para crear una solución de automatización individual
- Ahora se pueden leer o escribir todos los parámetros D1
- Control de entradas y salidas digitales
y analógicas en todo momento
- Adaptación flexible y
evaluación de las corrientes del motor
- Parametrización completa
con PN/PD
Sistema de control de motores dryve: haga clic, configure y controle
Las carreras, posiciones, velocidad y tiempos de funcionamiento se definen fácilmente con el nuevo sistema de control basado en web para los sistemas de guiado lineal drylin E de igus.
Listo para su uso inmediato
El sistema de control de motores dryve puede conectarse a su red o directamente a la unidad de control (PC o PLC) mediante un cable de red. A continuación, puede iniciar el sistema de control directamente en su navegador, sin necesidad de instalar ningún programa. De este modo, los ajustes pueden hacerse en solo un minuto.
Control sencillo
Sin necesidad de conocimientos previos, puede ajustar el recorrido, la posición, la velocidad y los tiempos de funcionamiento de su actuador lineal a través de la intuitiva interfaz del navegador. Los movimientos que se repiten constantemente (los bucles) pueden ajustarse en cuestión de segundos. Una función de aprendizaje permite realizar ajustes de posición con un solo clic.
Estándares industriales
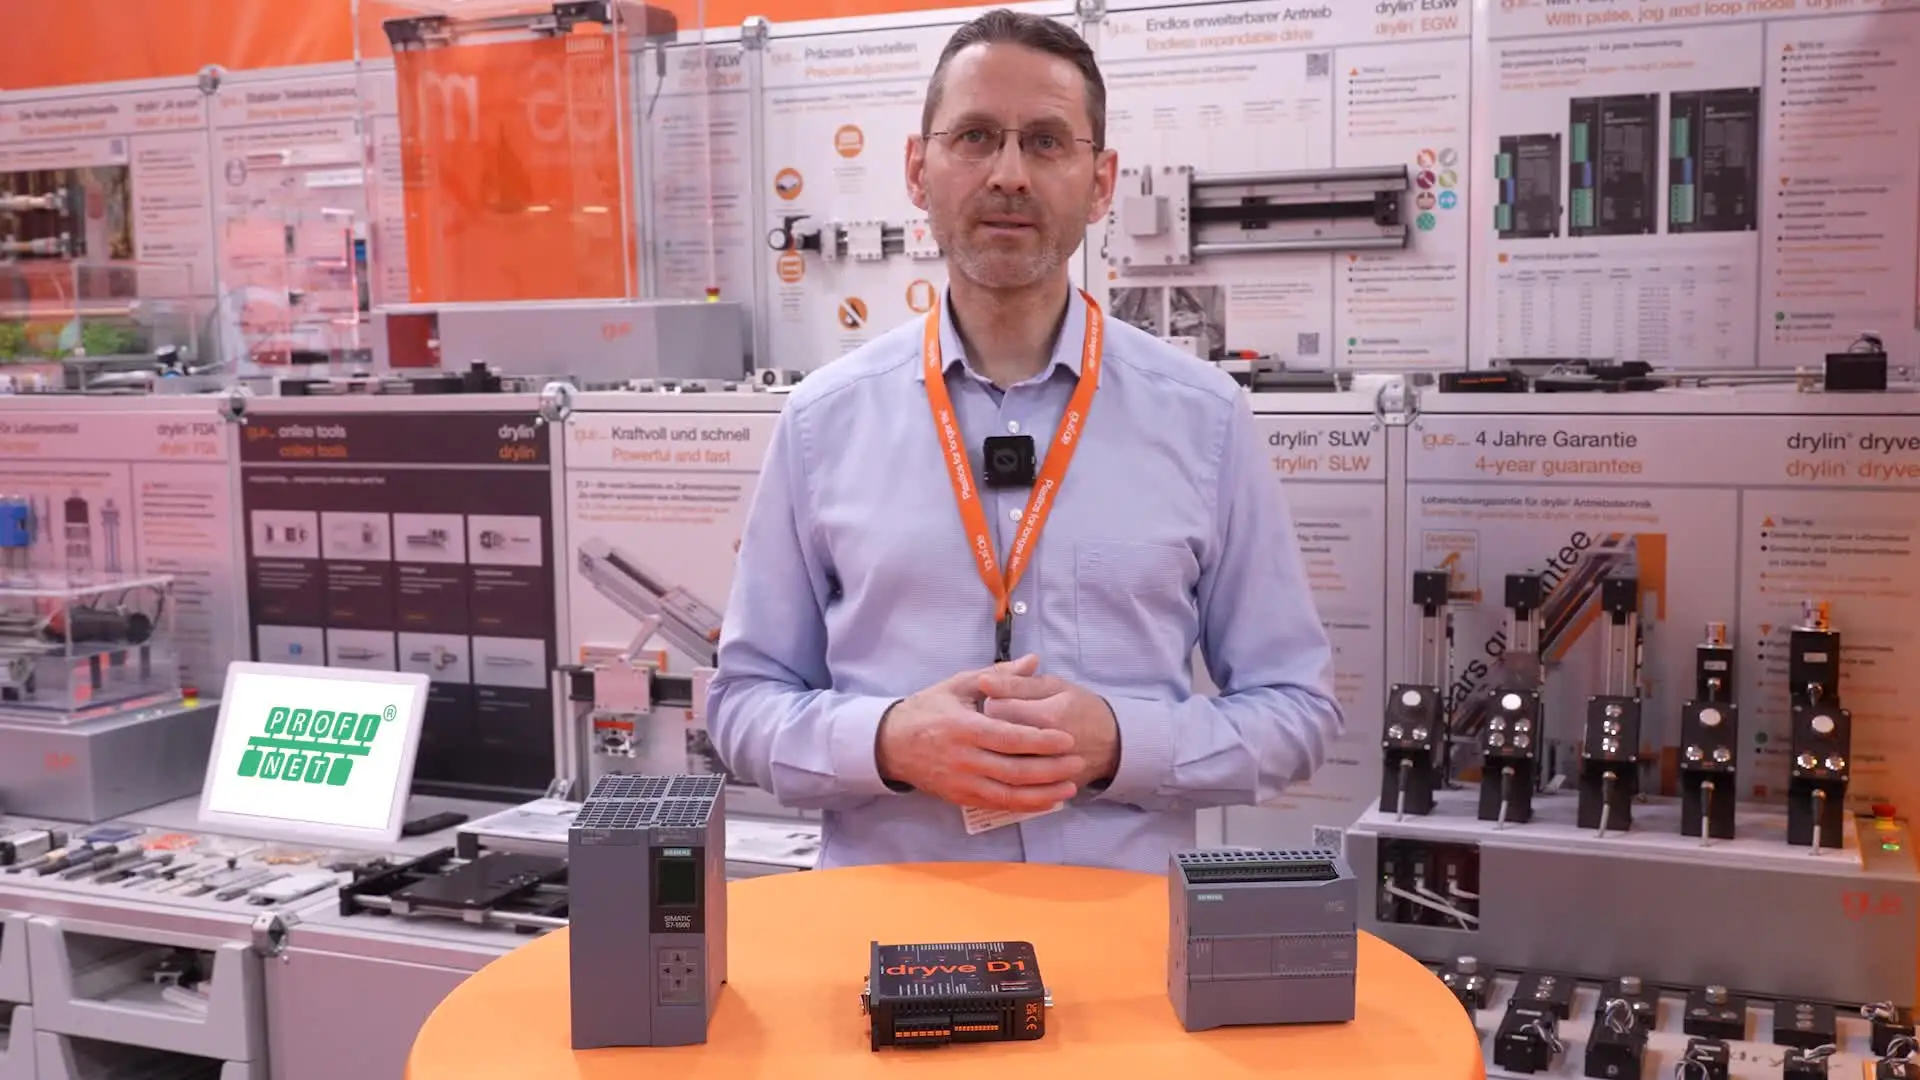
Con protocolos de comunicación estandarizados como PROFINET/PROFIdrive, CANopen o Modbus TCP como pasarela, es fácil conectar el sistema a controladores industriales como Siemens S7 o Beckhoff. Las diez entradas y salidas digitales permiten una comunicación extremadamente sencilla con controladores industriales, pero también con módulos de código abierto económicos como Arduino o Raspberry Pi.
Tecnología potente
El D1 es compatible con motores DC, EC y motor paso a paso tanto en tecnología de bucle abierto como de bucle cerrado. La alimentación de carga y la lógica son independientes para operar las máquinas de forma segura. Su elevado voltaje de alimentación (hasta 48 V) permite altas velocidades del motor. Su elevada corriente nominal (7 A) y valor de pico (21 A) permiten realizar movimientos potentes y dinámicos.
Nuevo: PROFINET/PROFIdrive se ha integrado en el D1 (integración de software), cada D1 se puede actualizar mediante una actualización de firmware. (Véase la pestaña "Descargas")
No requiere instalación de software ni aplicaciones, rápida puesta en marcha
Sistema de control posible a través de smartphone (navegador), tablet u ordenador portátil
Interfaz de usuario sencilla e intuitiva, sistema de control configurado en minutos
Compatible con numerosos sistemas de control industrial (p. ej., Siemens S7 / Beckhoff)
Para motores DC, EC y paso a paso